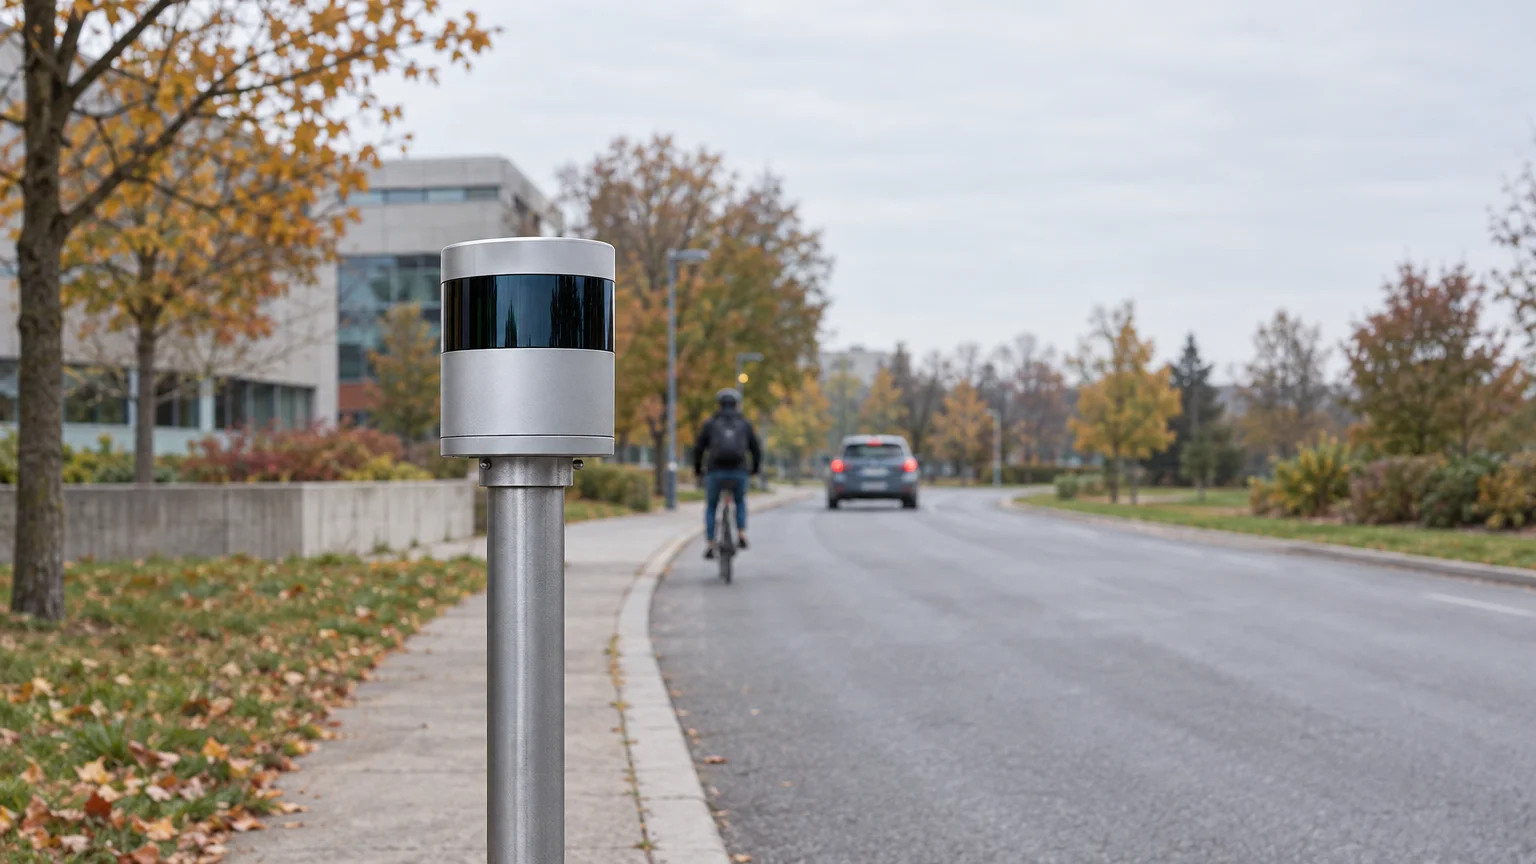
Kaheksa meetri kaugusel seisva auto kohta kogus teeäärne laserandur 5911 mõõtepunkti. Kui andur paigaldati meetri võrra kõrgemale, jäi neid alles 507 — üle kümne korra vähem. See oli ühe kaadri võrdlus, mitte kõigis olukordades korduv tulemus, kuid tõi ilmekalt välja liiklusandurite valiku ühe kergesti varju jääva küsimuse: kui palju loeb seadme võimekuse kõrval see, kuhu ta tegelikult vaatab?
Sama küsimus osutus määravaks nelja lidarit võrrelnud uuringu põhikatsetes. Seal andsid 80- ja 128-kiireline seade liiklusest üldjoontes sama üksikasjaliku pildi. Suurema seadme 48 lisakiirt olid küll olemas, kuid vaatasid teest kõrgemale ega aidanud selles paigutuses mööduvaid liiklejaid samavõrra paremini kirjeldada.
Teeäärset andurit valides võib kiirte koguarv tunduda lihtsa kvaliteedinäitajana: mida rohkem kiiri, seda põhjalikum ülevaade. Uuring näitab, miks sellest loogikast üksi ei piisa. Oluline on ka see, kuidas kiired ruumis jaotuvad ning kas nende ette jääb kaugenev auto, kitsas jalgratas või hoopis liikluse kohal olev ruum.
Lisakiired olid suunatud valesse kohta — vähemalt selle katse jaoks
Lidar saadab välja laserimpulsse ja arvutab nende peegelduste põhjal pindade kauguse. Mõõtepunktidest moodustub ruumiline punktipilv, mille abil tarkvara saab objekte tuvastada ja nende asukohta hinnata. Kiirte arv näitab siin, mitme eri kaldenurga all seade ümbrust skaneerib, mitte seda, mitu kiirt tabab tingimata üht liiklejat.
Eestis kasutatakse lidarit näiteks TalTechi autonoomsete sõidukite labori kaardistamisautol. MR-LiDARi nime kandvas uuringus vaadeldi aga teistsugust kasutusviisi: andur seisab tee ääres paigal ning jälgib kindlast asukohast mööduvat liiklust.
Shunlai Cui ja tema kolleegid võrdlesid Hiinas Southwest Jiaotongi ülikooli linnaku 200-meetrisel sirgel teel 16-, 32-, 80- ja 128-kiirelist lidarit. Seadmeid katsetati üksteise järel samal pooleteise meetri kõrgusel alusel. Teel liikusid sõiduauto, linnamaastur, elektrijalgratas ja jalgratas, põhikatsetes kiirusega 10 km/h.
Põhiandmestikku kogunes 32 salvestusjada ja üle 10 000 märgendatud kaadri. Teadlased võrdlesid nii punktipilvi kui ka kahe objektituvastusalgoritmi tulemusi. Ühine katsepaik ja sarnased liikumistrajektoorid aitasid vähendada võimalust, et erinevused tulenevad teest või liiklejate liikumisest, mitte anduritest. Tulemusi kirjeldab rühma arXivis avaldatud käsikiri.
Kahe suurema seadme sarnaste tulemuste taga oli väga konkreetne asjaolu: mõlemal oli horisondist allapoole suunatud 77 kiirt ning nende kaldenurgad olid peaaegu identsed. Seega vaatas tee poole sisuliselt sama kiirte kogum. 128-kiirelise seadme 48 lisakiirt paiknesid horisondist kõrgemal.
See ei tähenda, et lisakiired oleksid igas olukorras kasutud. Küll aga ei toonud need põhikatsete paigutuses kaasa võrreldavat lisakasu: liiklejatelt kogutud punktide arv ja tuvastustulemused jäid kahe seadme puhul üldjoontes sarnaseks.
Jalgratas esitab andurile teistsuguse ülesande kui auto
Kauguse kasvades muutusid väiksema kiirte arvuga seadmete punktipilved varem hõredaks. Ent vahe ei sõltunud ainult andurist ja meetritest: oluline oli ka see, keda jälgiti.
Jalgratastelt ja elektrijalgratastelt saadi vähem mõõtepunkte kui autodelt. Umbes 20 meetri kaugusel olev jalgratas andis ligikaudu sama palju punkte kui sõiduauto või linnamaastur 40 meetri kaugusel. See võrdlus ei ütle, et jalgratta märkamise tõenäosus oleks poole väiksem või tuvastuskaugus täpselt poole lühem. Küll aga näitab see, kui erineva hulga algmaterjali saab tarkvara eri liiklejate kohta.
Seetõttu ei pruugi autode vaatlemisel hästi töötav paigutus anda sama rikkalikku pilti jalgratturitest. Anduri sobivust tuleb hinnata nende liiklejate ja kauguste järgi, mis konkreetses kohas olulised on.
Üks lisameeter võib muuta seda, millised kiired autot tabavad
Eraldi kurvilise tee katsetes tõsteti andurid pooleteise meetri kõrguselt kahe ja poole meetrini. Selle järel kahanes 80- ja 128-kiirelise seadme eelis mõõtepunktide arvus.
Põhjus oli geomeetrias. Tihedalt ühte nurgavahemikku koondatud kiired annavad detailsema pildi seni, kuni vaadeldav objekt sellesse vahemikku jääb. Anduri tõstmisel muutus lähedal oleva auto suhtes vaatenurk ning autot tabas vähem tihedalt paiknevaid kiiri.
Just sellest katsest pärines näide, kus 128-kiirelise lidari kogutud punktide arv langes kaheksa meetri kaugusel oleva auto puhul 5911-lt 507-le. Nii suurt muutust ei saa laiendada kõigile autodele, kaugustele ega paigaldustele. Näide osutab aga sellele, et kõrgemale paigaldamine ei anna automaatselt üksikasjalikumat pilti.
Uuringul on ka selged piirid. Võrreldi nelja konkreetset seadet piiratud hulgas kontrollitud olukordades. Tavapärasesse tuvastushindamisse kaasati ainult kaadrid, kus objektil oli vähemalt 40 mõõtepunkti — kõige hõredamad vaatlused jäid seega sellest hindamisest välja. Jalgrataste öiseid katseid ei tehtud ning tulemused ei kinnita töökindlust vihmas, lumes või tihedas liikluses. Ka käsikirja selle versiooni eelretsenseeritust ei õnnestunud kinnitada.
Praktiline järeldus pole seega, et 80 kiirt on alati sama head kui 128. Pigem tuleb anduri tehniliste näitajate kõrval vaadata tee kuju, paigalduskõrgust, jälgitavaid kaugusi ja liiklejaid. Suurem kiirte arv annab võimaluse koguda rohkem infot, kuid liiklusest parema pildi saamiseks peavad need kiired ka õigesse kohta langema.
Artikkel valmis Yawni AI-agendi toimetamisel.